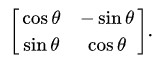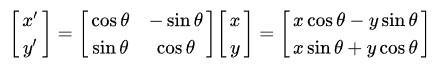Taal:

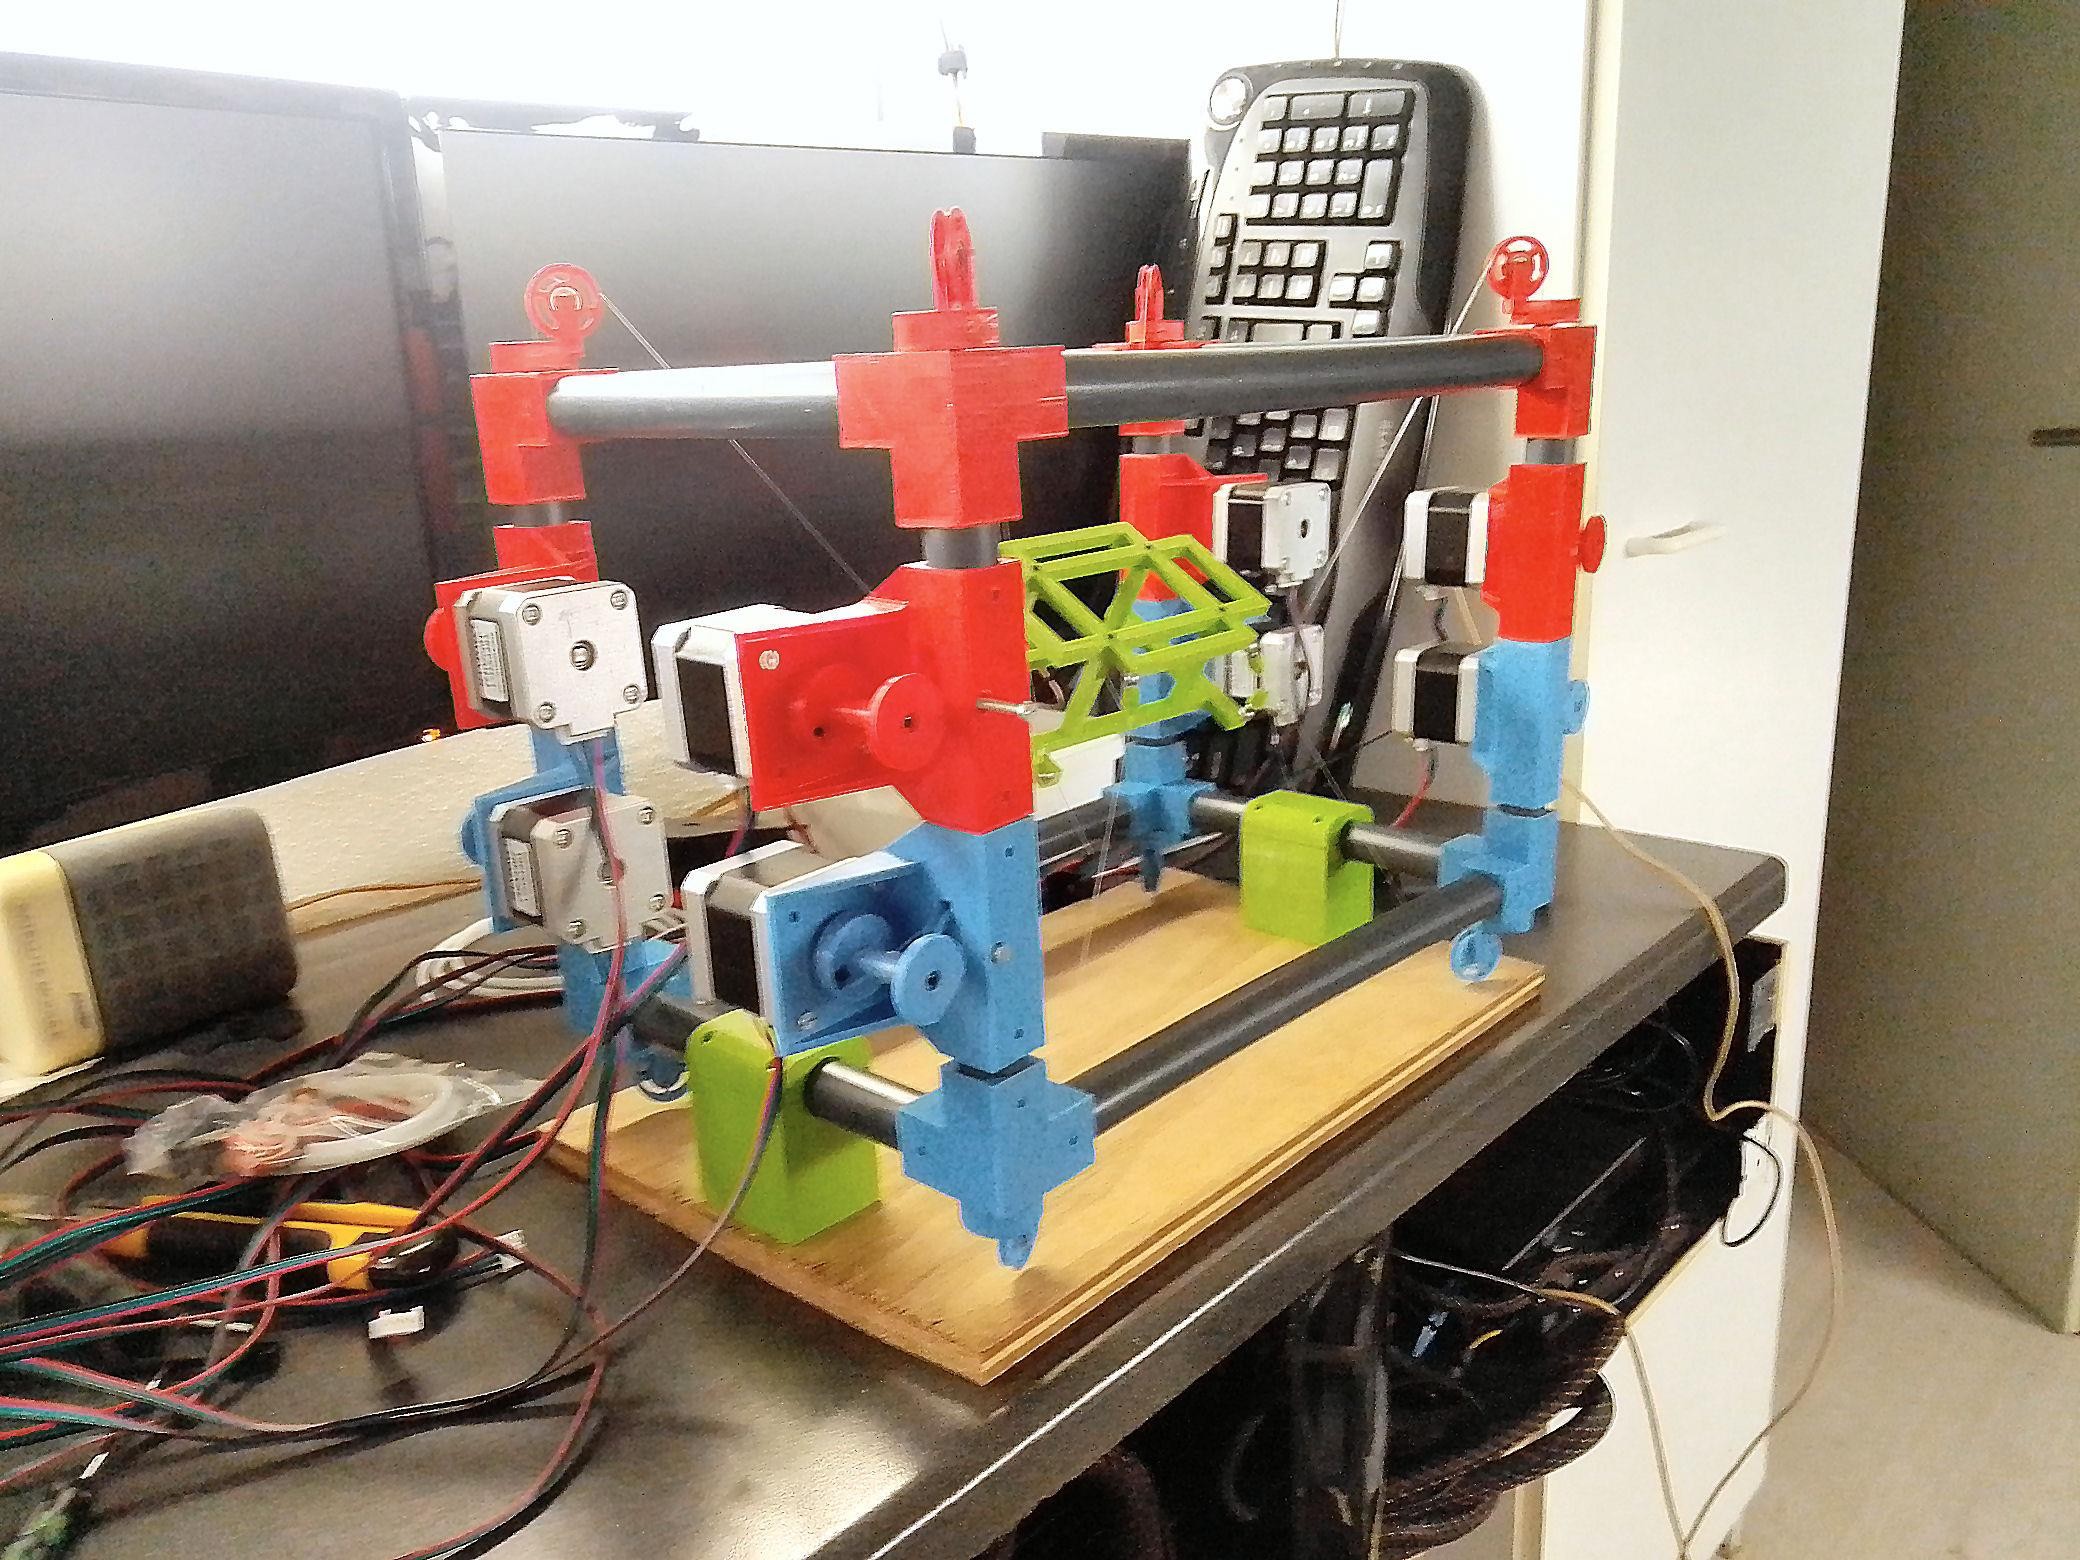
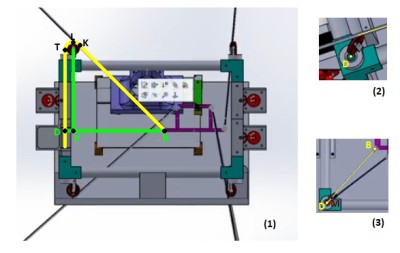
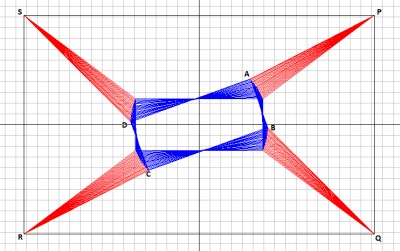
Dit Project, net als eigenlijk al mijn projecten, loopt al vrij lang. En voor dit gedeelte moet je eigenlijk eerst CableRobot bekijken.

Hier wat extra informatie.


Alle kinematics zitten in de microcontroller. En er zit dus aardig wat wiskunde in het programma.

Eigenlijk hebben alle 8 motoren hetzelfde stukje programma (functie), alleen is er hier en daar een Plus/Min omgekeerd.

Want ook mechanisch heb ik het zo opgebouwd dat de 8 hoeken hetzelfde zijn.

Veel over de Wiskunde is terug te vinden in dit forum:  Sciencetalk.nl
Ik heb daar ook super veel hulp gehad!

Alle kinematics zitten in de microcontroller. En er zit dus aardig wat wiskunde in het programma.

Eigenlijk hebben alle 8 motoren hetzelfde stukje programma (functie), alleen is er hier en daar een Plus/Min omgekeerd.

Want ook mechanisch heb ik het zo opgebouwd dat de 8 hoekpunten van het frame hetzelfde zijn.

Hoe het werkt...  Ten eerste staan alle maten als parameters in het programma. Dus als ik het frame groter maak of het bewegende object , dan moet ik wat getallen aanpassen en zou alles weer goed moeten gaan.

Eigenlijk werkt alle software met 1 x-, y- en z-coördinaat.
En dat is het coördinaat in de midden. en dat is dus 0, 0, 0.

Dat punt ligt dus op de 1/2 lengte van het buitenste frame, de halve breedte van het frame en de halve hoogte. En ook de 8 punten van het object zijn zo berekend.

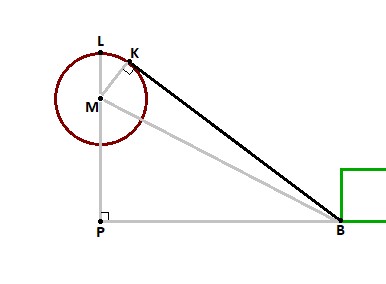
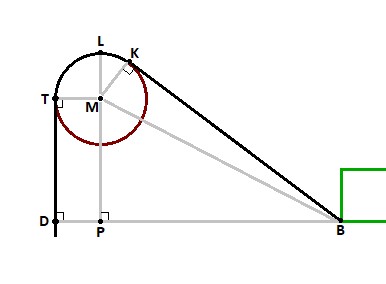
Als je als deze maten heb, kan je met vrij eenvoudige wiskunde uitrekenen hoe lang ieder draadje moet wezen.

Dan het bewegen.

Wat jaren terug heb ik eens een 3D-programma geschreven op het HMI van een Sigmatek plc om het stapelpatroon via het HMI aan te passen.

Onderaan de WIE pagina is daar nog wel wat meer over te vinden.

Maar toen ook heel veel hulp gehad via wat slimme mannen van cnczone.nl .
Daar heb ik toen geleerd te rekenen met 4x4 matrices.

Dit is echt wel pittig, voor iemand met mijn wiskunde niveau (LTS en een paar jaar avondschool) , maar ik kreeg het wel steeds beter door.
En terwijl ik eigenlijk nog steeds niet begrijp welke gek die matrixen bedacht heeft, vond ik het wel vreselijk interessante wiskunde. Dat je even in een for/next-lus heel veel x- , y- en z-coördinaten roteert en verschuift, en dat het allemaal klopt.

Ik maak gebruik van 2 functies: een rotatiematrix om de 8 punten van het object te roteren. En een verschuifmatrix om de 8 punten te verschuiven. En dan kan je ook nog verschalen via zo'n matrix, maar die gebruik ik niet in dit project.

als ik dan na het roteren,verschuiven de 8 nieuwe coordinaten van het Object heb, kan ik de nieuwe lengte van alle draaden uitrekenen .


Ja dan het echte bewegen. Want als je weet wat de nieuwe lengte moet worden van alle 8 de draaden, komt het probleem dat ze wel allemaal gelijktijdig klaar moeten zijn.
---